
“En tu vida se producen cambios increíbles cuando decides tomar el control de aquello sobre lo que tienes poder, en lugar de anhelar el control sobre lo que no puedes controlar.”— Steve Maraboli
Rutuja Kawade, ingeniera de aprendizaje automático en Omdena | IA para el bien social, reflexiona sobre... medio.com sobre su experiencia trabajando en el Desafío iRAP Omdena En los últimos meses: Desde la recopilación de datos hasta el análisis exploratorio de datos (EDA), pasando por el etiquetado y la creación de sofisticados modelos de aprendizaje automático (ML) para evaluar la seguridad vial (con algunos de los mejores científicos de datos, ingenieros de datos y expertos en aprendizaje automático del mundo):
El innovador Desafío iRAP Omdena Se llevó a cabo durante 8 semanas a partir de noviembre de 2020 y se contó con la participación de más de 50 ingenieros de IA y aprendizaje automático para encontrar una solución para la recopilación y codificación acelerada e inteligente de datos de atributos de carreteras (AiRAP) para salvar vidas.
Como estudiante de pregrado, compaginar los estudios con actividades extracurriculares siempre ha sido un reto para mí. Siempre he intentado aprovechar al máximo mi tiempo libre. Este confinamiento no fue la excepción. Desde aprender y explorar el aprendizaje automático hasta ser seleccionado como ingeniero junior de aprendizaje automático en un proyecto de visión artificial en Omdena, y ascender a ingeniero de aprendizaje automático en tan solo dos meses, todo fue realmente destacable.
Salvar vidas juntos
Los últimos dos meses no podrían haber sido más productivos que colaborando en un proyecto de seguridad vial con el lema #salvandovidasjuntos y trabajando con algunos de los mejores ingenieros de aprendizaje automático del mundo. Estoy encantado de haber completado el proyecto de IA para la seguridad vial por Omdena en colaboración con iRAP. El proyecto comenzó a mediados de noviembre de 2020 con 50 agentes de cambio de todo el mundo. 50 agentes de cambio de #AI de 24 países (331 mujeres de TP8T) se unen para dar inicio al Desafío de Seguridad Vial con iRAP.
El problema planteado era: Prevenir accidentes de tráfico y salvar vidas. El reto en sí me fascinó, así que estaba deseando empezar.
Nuestro problema consistía en elaborar un mapa del riesgo de accidentes en todas las carreteras del planeta para cada tipo de usuario; identificar las características de diseño de la infraestructura, velocidad y volumen que influyen en ese riesgo, y generar los datos periódicamente para impulsar la visibilidad, la rendición de cuentas, la acción y el seguimiento del rendimiento.
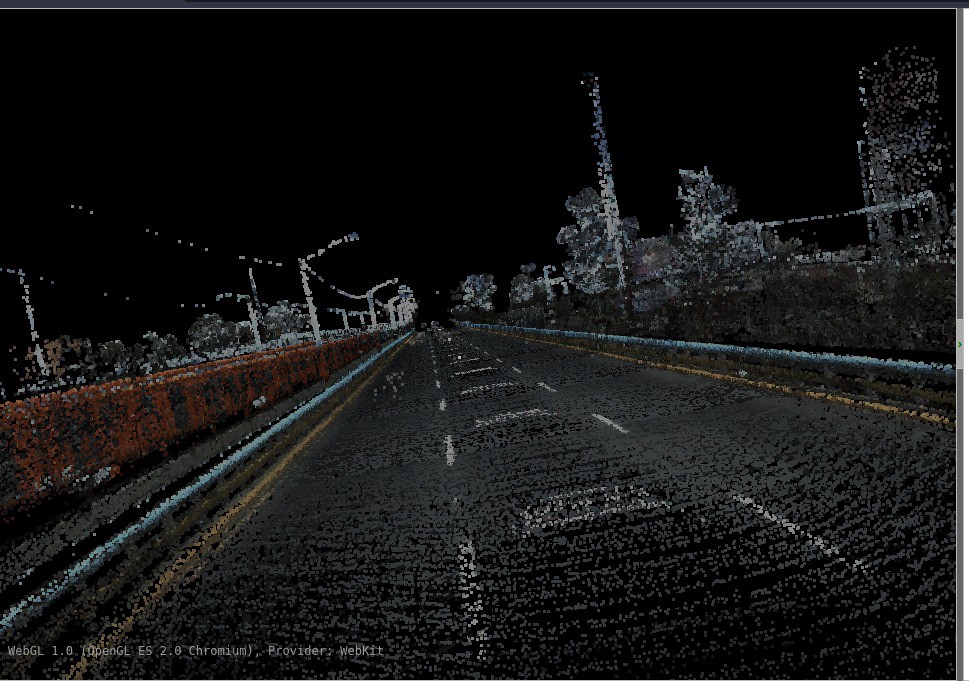
Imagen LiDAR de la carretera (Fuente: conjunto de datos TomTom)
El proyecto se centró en el análisis de datos y sus posibilidades, extracción de características viales a partir de datos existentes, producción Mapas de riesgo de los accidentes históricos, accidentes recorridos por cada usuario de la carretera, mapear el desempeño de seguridad y tratar con Calificación por estrellas De acuerdo con los estándares iRAP. Mi trabajo consistió en la creación de modelos de detección de objetos con YOLO v3, OpenCV, ResNet y COCO.
Desde la recopilación de datos hasta el etiquetado
Tuve que lidiar con la precisión de cada una de ellas y cómo podemos optimizarla para que se ajuste correctamente a nuestros datos. También trabajé con imágenes panorámicas de la TomTom Conjunto de datos. TomTom Historical Traffic Stats es un producto de autoservicio que analiza datos históricos de ubicación y proporciona información sobre el tráfico, como la velocidad, el tiempo de viaje y el tamaño de la muestra en la red vial. Básicamente, contiene todas las imágenes reales de carreteras y tráfico.
Aquí se incluye una de las imágenes. Elegimos este conjunto de datos porque contenía imágenes LiDAR (detección y medición de luz) e imágenes panorámicas, lo que nos ayudó a analizar las características de la carretera y familiarizarnos con diversos aspectos que iRAP tiene en cuenta. El conjunto de datos de TomTom no estaba etiquetado, por lo que nuestro equipo lo etiquetó según los estándares iRAP, con aproximadamente 3964 imágenes (10,9 GB). Incluía imágenes panorámicas de ESP (Imágenes de Carreteras de España) y MEX (Imágenes de Carreteras de México).
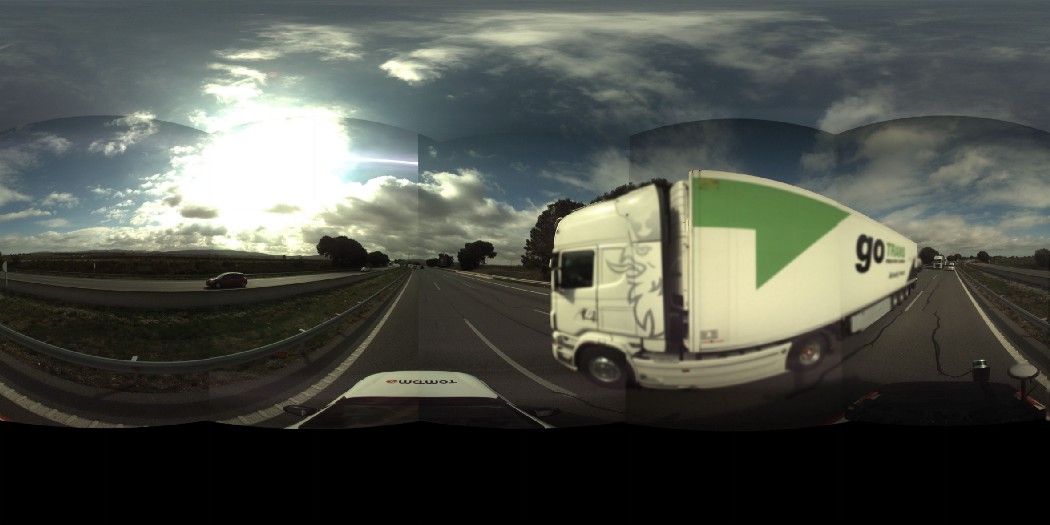
Imagen panorámica (Fuente: Conjunto de datos de TomTom)
El principal desafío que enfrenté al trabajar con los datos de TomTom fue gestionar el gran volumen de datos mediante Amazon S3, algo que no había hecho antes. Recibí un buen apoyo de la comunidad cuando me encontré con algún problema. Lo mejor fue que algunos de los colaboradores estaban disponibles en Slack a cualquier hora del día y podía contactarlos sin problema.
Junto con el equipo, anoté las imágenes manualmente y utilizamos una herramienta de etiquetado (labelImg). Completamos la anotación de casi 2000 imágenes capturadas por TomTom. Además, tuve la oportunidad de trabajar en el desarrollo del proyecto utilizando Spell ML.
Spell ML es una plataforma para crear y gestionar proyectos de aprendizaje automático. Generalmente se utiliza para optimizar el flujo de trabajo de estos proyectos. Nuestro equipo utilizó este software para optimizar el trabajo de cada individuo o pequeño grupo y así integrarlo en el producto final.
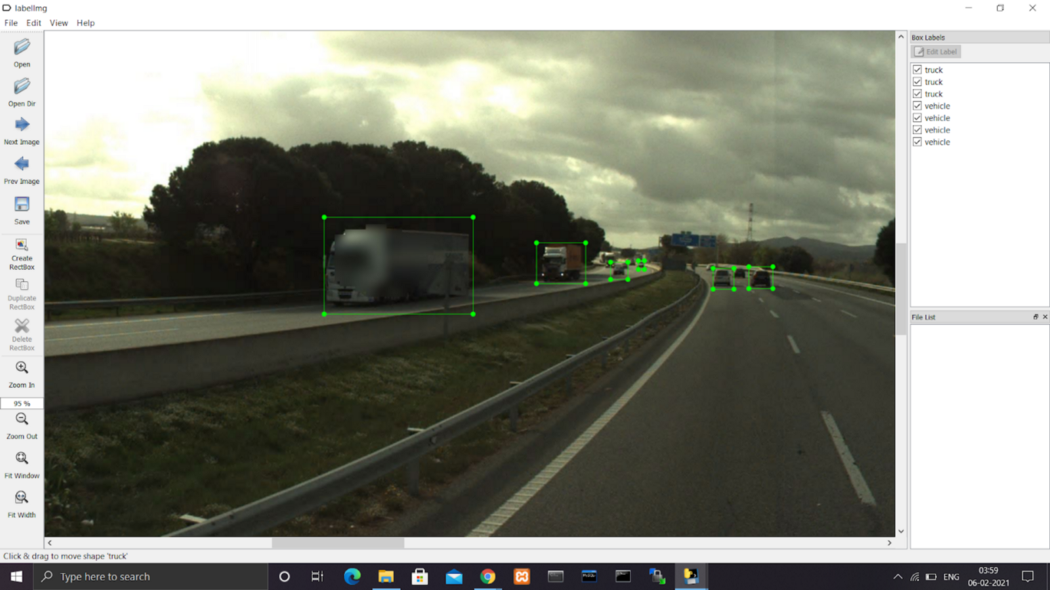
Etiquetado de imágenes panorámicas mediante el software LabelImg
La comunidad, la ayuda y las llamadas de Sprint
También realizamos algunas sesiones intensivas de código y de datos en las que todos los colaboradores que trabajaban en la misma parte participaban en una sesión interactiva para resolver dudas, ayudarse mutuamente y, de hecho, construir una comunidad.
Me gustaría destacar especialmente la sesión intensiva de anotación, en la que todos los colaboradores participaron y debatieron sobre el etiquetado y el software utilizado para anotar imágenes. Repartimos las imágenes y continuamos con su anotación. Esta sesión duró entre 8 y 10 horas, con la posibilidad de unirse y marcharse según la zona horaria de cada participante. También tuvimos varias reuniones en las que compartimos el estado de nuestro trabajo, nuestras dudas y las dificultades que encontrábamos, y nos ayudamos mutuamente con todo nuestro conocimiento.
Helen Keller tiene razón al decir: “Solos, podemos hacer muy poco; juntos, podemos hacer mucho.”
Tuve una experiencia de aprendizaje y trabajo increíble con todos los agentes de cambio que dedicaron todos sus esfuerzos para lograrlo. Además de mis habilidades técnicas, mejoré enormemente mis habilidades de comunicación. Conocí a muchos científicos de datos nuevos y extraordinarios de todo el mundo, y sinceramente creo que hacer amigos trabajando juntos es un gran logro para mí.
La comunidad de Omdena fue lo mejor que pude haber deseado. Pude comunicarme con muchos agentes de cambio, aprendiendo y explorando cosas que no habrían sido posibles sin su apoyo. Aprender de la experiencia y el conocimiento de los demás es fundamental para el buen desarrollo del equipo. Lo mejor fue que todos los colaboradores compartieron su experiencia y conocimiento de forma firme y positiva sobre cada tarea. El proyecto contó con personas muy diversas de diferentes regiones del mundo, pero todas estaban unidas como un solo equipo.
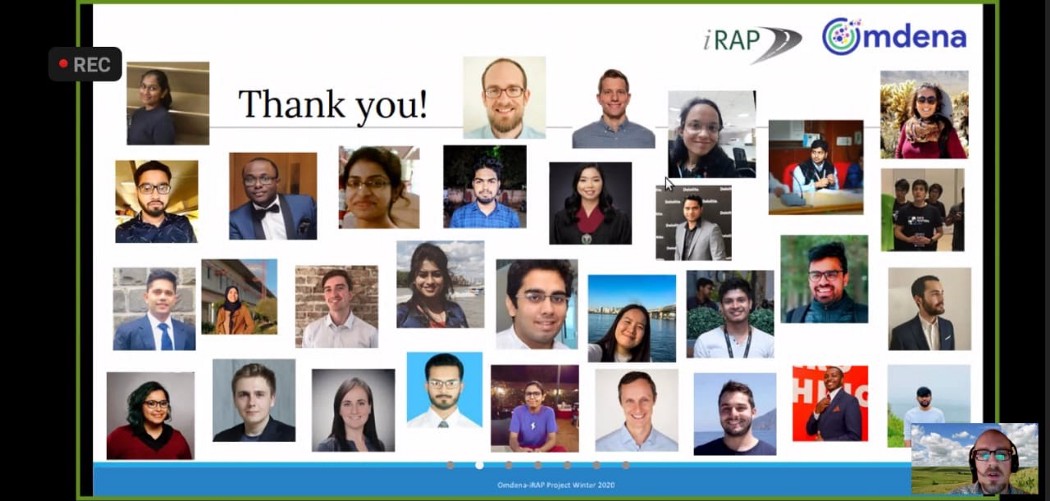
En conclusión, diría que disfruté mucho formando parte de este equipo y comprendí que la creación de comunidad es tan importante como el aprendizaje de aspectos técnicos para que el trabajo en equipo sea un éxito.
#comunidad #aiforgood #seguridadVial #visiónPorComputadora #SalvandoVidasJuntos #3starsorbetter
¡Nuestro más sincero agradecimiento a Rutuja y al equipo del iRAP Omdena Challenge! Únete a futuros proyectos de Omdena. aquí.