
“Ongelooflijke veranderingen vinden plaats in je leven wanneer je besluit de controle te nemen over datgene waar je wel invloed op hebt, in plaats van te verlangen naar controle over datgene waar je geen invloed op hebt.”"— Steve Maraboli
Rutuja Kawade, een ML-ingenieur bij Omdena | AI for Social Good, reflecteert op medium.com over haar ervaring met het werken aan de iRAP Omdena Challenge In de afgelopen maanden: Van dataverzameling tot exploratieve data-analyse (EDA), van labelen tot het bouwen van geavanceerde machine learning-modellen voor het beoordelen van de verkeersveiligheid (met enkele van 's werelds beste datawetenschappers, data-engineers en machine learning-experts):
De innovatieve iRAP Omdena Challenge Het project duurde 8 weken, vanaf november 2020, en betrok meer dan 50 AI- en machine learning-ingenieurs bij crowdsourcing om een oplossing te vinden voor het versneld en intelligent verzamelen en coderen van gegevens over wegkenmerken.AiRAP) om levens te redden.
Als bachelorstudent vond ik het altijd een uitdaging om mijn studie te combineren met buitenschoolse activiteiten. Ik probeerde mijn vrije tijd dan ook altijd zo goed mogelijk te benutten. Deze lockdown was daarop geen uitzondering. Van het leren en verkennen van machine learning tot mijn selectie als junior ML engineer voor een computervisieproject bij Omdena en mijn promotie tot machine learning engineer binnen twee maanden was buitengewoon opmerkelijk.
Samen levens redden
De afgelopen twee maanden waren buitengewoon productief dankzij de samenwerking aan een project voor verkeersveiligheid met als motto #savinglivestogether en de samenwerking met enkele van de beste ML-ingenieurs ter wereld. Ik ben zeer verheugd dat ik het AI-project voor verkeersveiligheid heb afgerond. Omdena in samenwerking met iRAP. Het project ging medio november 2020 van start met 50 changemakers over de hele wereld. 50 changemakers van #AI uit 24 landen (33% vrouwen) bundelden hun krachten om de RoadSafety Challenge met iRAP af te trappen.
De probleemstelling luidde: Verkeersongevallen voorkomen en levens redden. De uitdaging zelf fascineerde me enorm, dus ik stond te popelen om aan de slag te gaan.
Onze uitdaging was om het ongevalsrisico op elke weg ter wereld in kaart te brengen voor elk type weggebruiker; de kenmerken van de infrastructuur, snelheid en verkeersvolumes te identificeren die van invloed zijn op dat risico, en de gegevens regelmatig te produceren om inzicht, verantwoording, actie en prestatiebewaking te bevorderen.
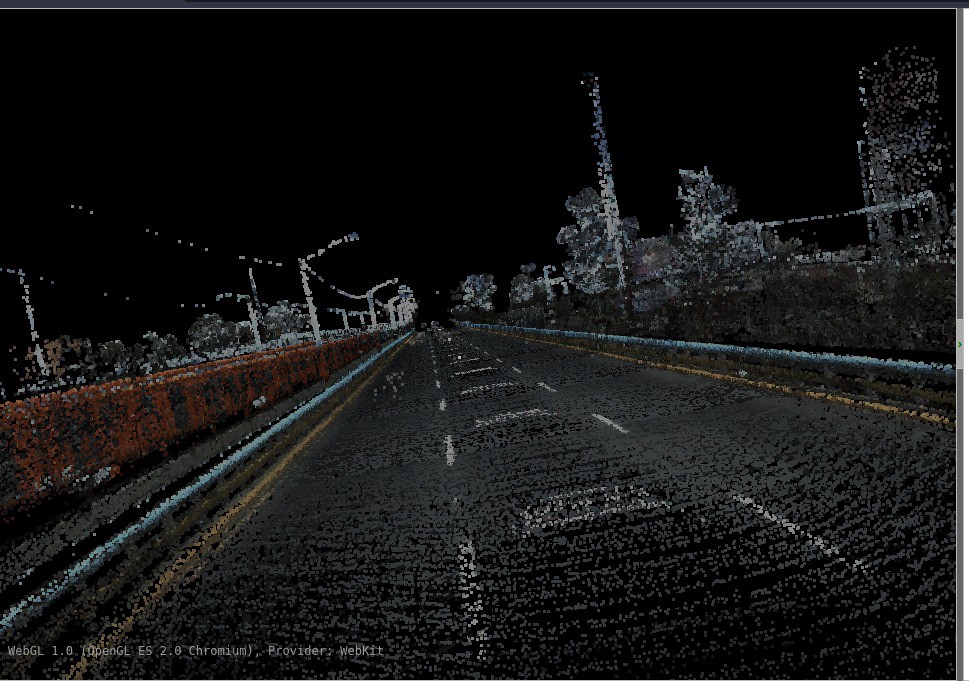
LiDAR-afbeelding van een weg (Bron: TomTom-dataset)
Het project richtte zich op de analyse van data en de mogelijkheden ervan, het extraheren van wegkenmerken uit bestaande data en het produceren van Risicokaarten van de historische ongevallen, ongevallen die elke weggebruiker heeft meegemaakt, de veiligheidsprestaties in kaart brengen en aanpakken Sterrenbeoordeling conform de iRAP-standaarden. Mijn werk bestond uit het bouwen van objectdetectiemodellen met YOLO v3, OpenCV, ResNet en COCO.
Van het verzamelen van de gegevens tot het labelen.
Ik moest de nauwkeurigheid van elk van hen beoordelen en uitzoeken hoe we die konden optimaliseren zodat die goed aansloot bij onze data. Ik heb ook gewerkt met panoramische beelden van de TomTom dataset. TomTom Historical Traffic Stats is een selfserviceproduct dat historische locatiegegevens analyseert en inzicht geeft in verkeerssituaties zoals snelheid, reistijd en steekproefgrootte op het wegennet. Het bevatte in principe alle realistische beelden van wegen en verkeer.
Een van de afbeeldingen is hier toegevoegd. We kozen deze dataset omdat deze LiDAR-beelden (Light Detection and Ranging) en panoramische beelden bevatte, waardoor we de wegkenmerken konden analyseren en vertrouwd raakten met de verschillende aspecten van de weg die in iRAP worden meegenomen. De TomTom-dataset was niet gelabeld en ons team heeft deze gelabeld volgens de iRAP-standaarden. De dataset bevat ongeveer 3964 afbeeldingen (10,9 GB). Deze omvatte panoramische beelden voor ESP (Spain Road Images) en MEX (Mexico Road Images).
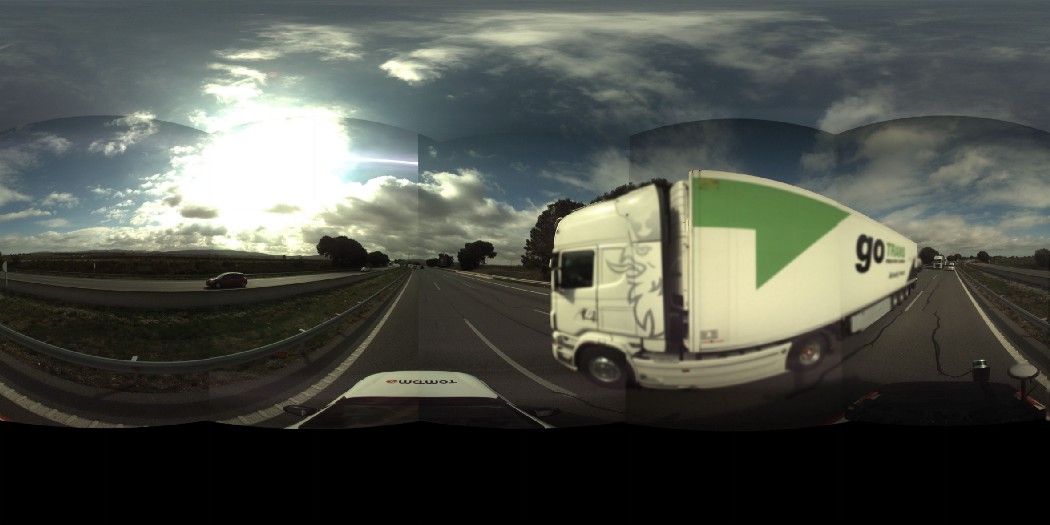
Panoramische afbeelding (Bron: TomTom-dataset)
De grootste uitdaging met TomTom-data was voor mij het verwerken van de grote hoeveelheid data via Amazon S3, iets wat ik nog nooit eerder had gedaan. Ik kreeg goede ondersteuning van de community wanneer ik tegen problemen aanliep. Het fijnste was dat sommige van de andere medewerkers op elk moment van de dag actief waren op Slack, zodat ik contact met hen kon opnemen.
Samen met het team heb ik de afbeeldingen handmatig geannoteerd, met behulp van een labeltool (labelImg). We hebben bijna 2000 afbeeldingen van TomTom geannoteerd. Daarnaast heb ik de kans gehad om mee te werken aan de pipeline van het project met behulp van SpellML.
SpellML is een platform voor het bouwen en beheren van machine learning-projecten. Het wordt over het algemeen gebruikt voor het stroomlijnen van machine learning-projecten. Ons team gebruikte deze software om het werk van elke individuele medewerker of kleine groep te bundelen en zo het uiteindelijke resultaat te realiseren.
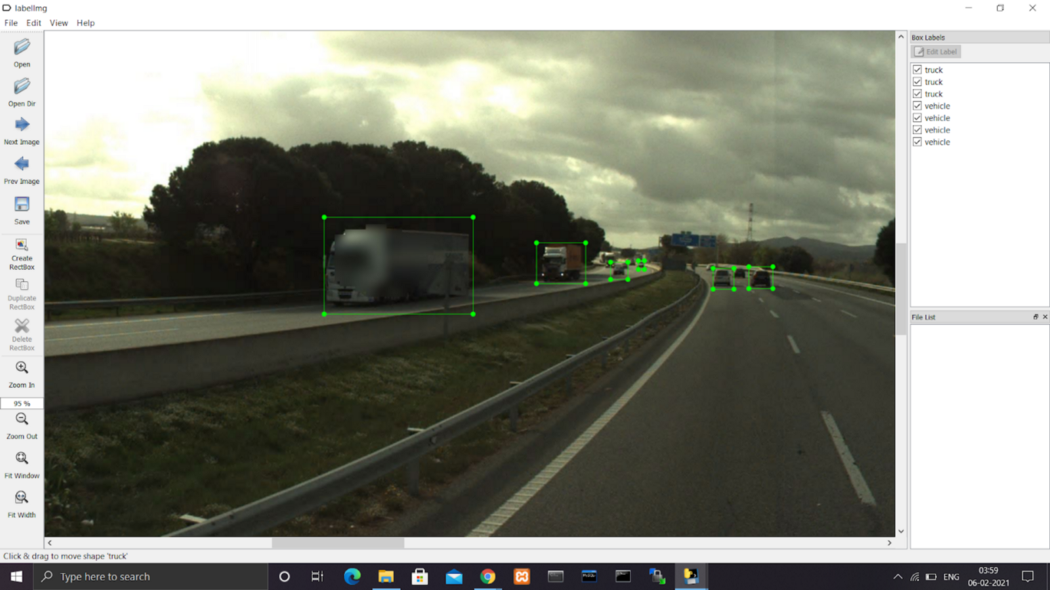
Het labelen van de panoramafoto's met behulp van de LabelImg-software.
De gemeenschap, de hulp en de Sprint-oproepen
We hebben ook een aantal code- en data-sprints gehouden, waarbij alle medewerkers die aan hetzelfde onderdeel werkten, interactief met elkaar in gesprek gingen, vragen beantwoordden, elkaar hielpen en zo een gemeenschap opbouwden.
Ik wil in het bijzonder de annotatiesprint noemen, waar alle medewerkers die bij deze taak betrokken waren, samenkwamen om te praten over het labelen en de software die gebruikt wordt voor het annoteren van afbeeldingen. We verdeelden de afbeeldingen onderling en gingen verder met het annoteren ervan. Deze print duurde bijna 8 tot 10 uur, waarbij iedereen vrij was om deel te nemen en te vertrekken, afhankelijk van zijn of haar tijdzone. We hadden ook verschillende andere bijeenkomsten waar iedereen de voortgang van het werk, eventuele vragen of problemen deelde en elkaar hielp met de kennis die ze hadden.
Helen Keller heeft het terecht gezegd: “"Alleen kunnen we zo weinig doen; samen kunnen we zoveel bereiken."”
Ik heb een fantastische leer- en werkervaring opgedaan met al die geweldige mensen die zich met hart en ziel hebben ingezet om dit te realiseren. Naast mijn technische vaardigheden heb ik mijn communicatieve vaardigheden enorm verbeterd. Ik heb veel nieuwe en buitengewone data scientisten van over de hele wereld ontmoet en ik vind het echt een prestatie om tijdens mijn werk vriendschappen te sluiten.
De Omdena-community was het beste wat ik me had kunnen wensen. Ik kon communiceren met veel changemakers, waardoor ik dingen leerde en ontdekte die zonder de steun van de community niet mogelijk waren geweest. Leren van elkaars ervaringen en kennis is cruciaal voor teambuilding. Het mooiste was dat alle deelnemers hun ervaring en kennis op een zeer open en positieve manier deelden over elke specifieke taak. Het project bestond uit zeer diverse mensen uit verschillende regio's over de hele wereld, maar ze vormden allemaal een hecht team.
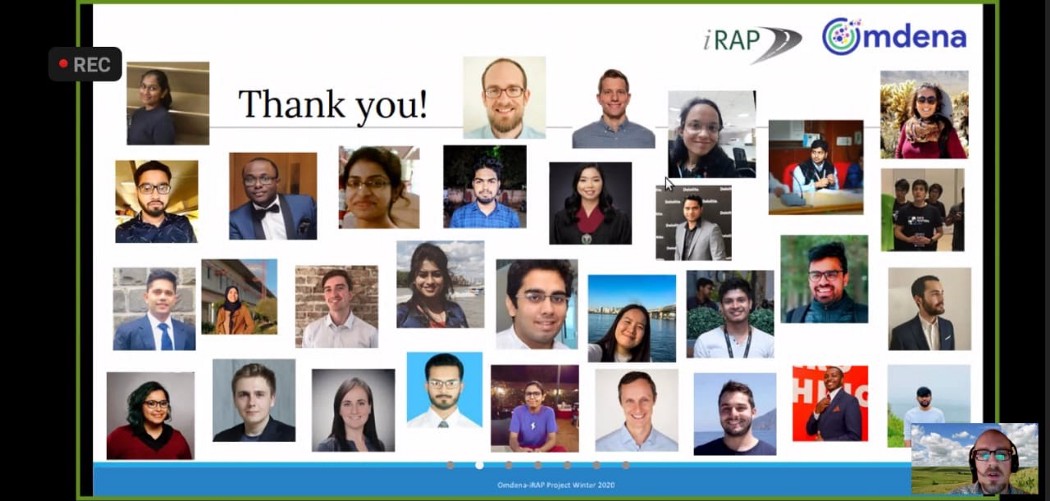
Tot slot wil ik zeggen dat ik het erg naar mijn zin heb gehad in dit team en dat ik heb begrepen dat het opbouwen van een gemeenschap net zo belangrijk is als het leren van technische vaardigheden, om de samenwerking succesvol te maken!
#community #aiforgood #roadsafety #computervision #savinglivestogether #3starsorbetter
Onze oprechte dank aan Rutuja en het iRAP Omdena Challenge-team! Doe mee aan toekomstige Omdena-projecten. hier.